Mesurer une distance sans contact : laser, ultrason et radar comparés
Un capteur de distance laser, un capteur à ultrasons et un radar suivent le même schéma : ils envoient une onde vers l’objet, recueillent ce qui revient et en déduisent la distance. Cette mesure sans contact change de caractère selon l’onde, lumière, son ou micro-onde, et chacune réagit à sa façon à la poussière, à l’humidité et aux reflets.
Une même mécanique : l’aller-retour d’une onde
Le capteur ne touche jamais l’objet : il émet une onde, l’objet en renvoie une partie, et un récepteur recueille ce retour. Selon l’onde employée, un capteur sans contact dédié à la distance relève de l’une de trois familles : optique, à ultrasons ou radar.
La méthode qui traverse ces trois familles s’appelle le temps de vol. Le capteur lance une impulsion brève et déclenche un chronomètre ; l’impulsion atteint la cible, rebondit, et le chronomètre s’arrête à son retour. L’onde a parcouru deux fois la distance cherchée, d’où la formule : distance = vitesse de l’onde × temps mesuré / 2.
Lumière et son, deux vitesses sans commune mesure
Le Bureau international des poids et mesures définit le mètre à partir de la vitesse de la lumière dans le vide, fixée exactement à 299 792 458 mètres par seconde. Pour une cible à un mètre, l’aller-retour lumineux dure donc un peu moins de sept milliardièmes de seconde.
Le son, d’après le guide d’aéronautique de la NASA, file à environ 1 100 pieds par seconde au niveau de la mer en atmosphère standard, un peu plus de 330 mètres par seconde, et sa vitesse dépend de la nature du gaz et de sa température. Le même aller-retour prend six millièmes de seconde environ : facile à chronométrer, mais tributaire de l’air traversé.
Mesurer une distance n’est pas détecter une présence
Un détecteur de présence répond par oui ou par non, selon le principe du tout ou rien. Un capteur de distance livre une valeur continue. Tous deux occupent pourtant la même place : la fonction « acquérir » de la chaîne d’information, premier maillon avant le traitement.
Le capteur laser : un point lumineux et deux façons de le lire
Un faisceau de lumière concentré dessine un petit point sur la cible : tout le principe du capteur laser est là. Le récepteur analyse la lumière renvoyée, en chronométrant son retour ou en repérant sa position.
Ce faisceau étroit fait l’intérêt de la technologie, puisqu’il atteint une petite cible, se glisse entre deux obstacles et autorise une mesure fine ; le capteur de distance laser que présente le fabricant de capteurs industriels ifm montre concrètement l’appareil, son montage en visée perpendiculaire à la surface et sa liaison avec l’automate, par sortie analogique ou IO-Link. Le fabricant y annonce une portée maximale de 9,8 m pour son détecteur optique de niveau, prévu notamment pour les cuves et les silos.
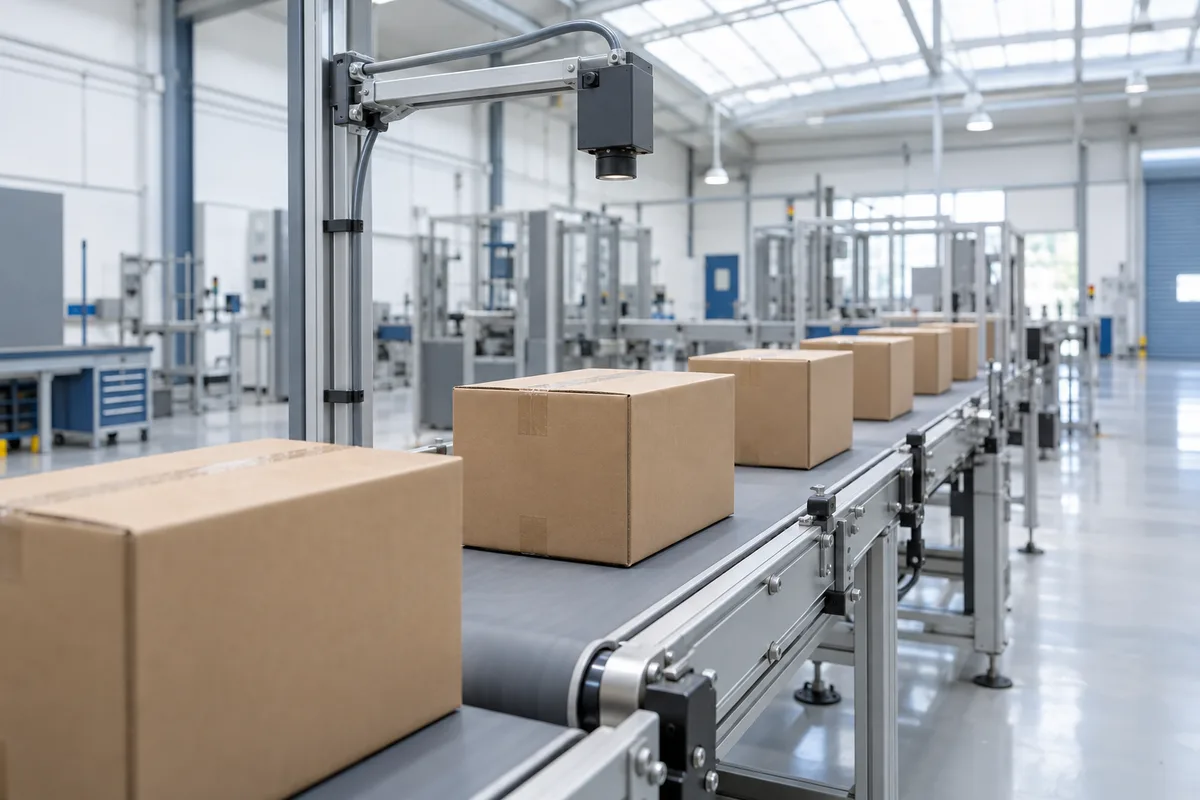
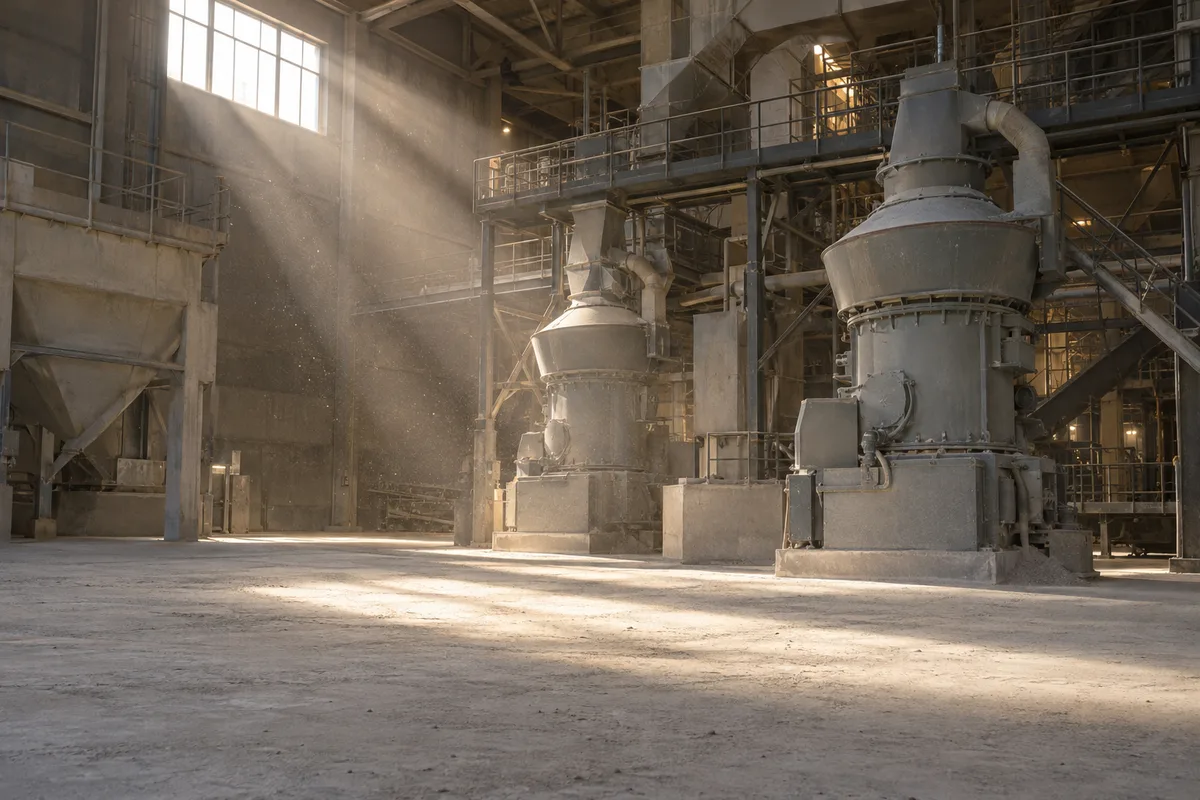
Imaginez la même mesure dans deux lieux. Au-dessus d’un convoyeur d’atelier propre, le point reste net sur chaque carton et la valeur suit fidèlement la hauteur des colis. Dans un local de broyage poussiéreux, le même capteur garde son principe et ses atouts, pourvu que le trajet de la lumière soit entretenu : optique nettoyée régulièrement et, comme le recommande le fabricant, chemin optique propre et dégagé.
Le temps de vol optique : chronométrer la lumière
Une diode laser envoie des impulsions très courtes, et un photodétecteur rapide date leur retour. D’autres modulent l’intensité du faisceau et mesurent le décalage entre onde émise et onde reçue, autre façon de lire le même retard. Dans les deux cas, la distance découle d’une durée, et le principe porte loin tant que la cible renvoie assez de lumière.
La triangulation : lire un angle au lieu d’une durée
Avec la triangulation laser, plus de chronomètre. À côté de l’émetteur, une lentille forme l’image du point lumineux sur une barrette de cellules photosensibles. Quand la cible se rapproche ou s’éloigne, l’image glisse : émetteur, cible et récepteur forment un triangle de base connue, et la position de l’image donne l’angle, donc la distance.
La méthode brille à courte portée, pour mesurer une épaisseur, une planéité ou un petit déplacement. Plus loin, l’angle varie à peine et la résolution s’effrite. Des capteurs plus simples appliquent ce principe avec une diode infrarouge.
L’ultrason : un écho sonore qui s’ouvre en cône
Une pastille piézoélectrique vibre à une fréquence inaudible pour l’oreille humaine, lance une brève salve, puis se tait et écoute. Le temps de retour de l’écho ultrasonore, multiplié par la vitesse du son et divisé par deux, donne la distance.
Ce que le son perçoit mieux que la lumière
La couleur et la transparence ne comptent pas pour une onde sonore : un objet noir mat, une bouteille claire ou une surface d’eau renvoient l’écho comme une pièce blanche. D’où la place de l’ultrason dans la mesure de niveau des liquides et dans les aides au stationnement des voitures, qui reposent le plus souvent sur ce principe.
Cône, température et mousse : ses points sensibles
- Le cône d’émission. Le son s’étale en s’éloignant : une paroi ou une échelle prise dans ce cône renvoie un écho parasite, et une petite cible se perd dans le décor.
- La température de l’air. Une sonde intégrée corrige souvent la vitesse du son d’après la température relevée au capteur, mais un air stratifié ou chargé de vapeurs déjoue cette correction.
- La mousse et les matières molles. Mousse épaisse, poudre foisonnante ou tissu absorbent le son.
Le radar : une onde hyperfréquence sensible à la matière visée
Le radar émet par une antenne des ondes électromagnétiques, cousines de la lumière mais de longueur d’onde bien plus grande, qui voyagent à la même vitesse. La norme européenne EN 302 372 de l’ETSI, consacrée aux radars de niveau en réservoir, décrit en annexe deux schémas de modulation : l’impulsion et la modulation de fréquence.
Impulsion ou rampe de fréquence
La version à impulsions applique le temps de vol tel quel. La version FMCW, à modulation de fréquence, fait monter la fréquence émise en continu, comme une sirène qui grimpe. Quand l’écho revient, l’émetteur chante déjà une note plus haute, et l’écart entre les deux fréquences est proportionnel au trajet.
Ce qui renforce ou affaiblit son écho
Face à la poussière, aux vapeurs et aux écarts de température, une onde radar souffre généralement moins que la lumière et le son, d’où sa large place dans les silos et les cuves de process. Son écho dépend en revanche de la constante diélectrique de la matière : l’eau renvoie un signal fort, une huile ou des granulés plastiques nettement moins. Structures internes de la cuve et dépôts sur l’antenne brouillent aussi le signal.
Côté réglementation, l’ETSI distingue deux normes : EN 302 372 pour les radars toujours installés sur des réservoirs métalliques, EN 302 729 pour les radars de niveau non tenus à cette enveloppe, avec une annexe sur leur installation près des sites de radioastronomie.
Poussière, humidité, reflets : les trois principes face au terrain
| Situation | Laser | Ultrason | Radar |
|---|---|---|---|
| Poussière, fumée | faisceau diffusé, optique à nettoyer | écho affaibli si le nuage est dense | peu gêné, antenne à surveiller |
| Vapeur, condensation | gouttelettes sur l’optique | vitesse du son modifiée | peu affecté, antenne à garder sèche |
| Surface brillante | angle et état de surface décisifs | retour franc si la surface fait face | écho fort sur métal et eau, angle à soigner |
| Petite cible | point fin, vrai atout | perdue dans le cône | faisceau plus large |
Poussière et buée sur le trajet
Chaque particule disperse la lumière, à l’aller comme au retour, et une pellicule de poussière ou d’eau sur la fenêtre optique aggrave l’effet. Le son se montre en général moins sensible à un voile léger, mais un nuage épais l’atténue aussi, et la vapeur modifie sa vitesse. Le radar reste en général le moins affecté des trois, tant que son antenne demeure propre et sèche.
Devant une surface brillante
Une surface mate renvoie la lumière dans toutes les directions, et une partie revient toujours au récepteur. Une surface polie se comporte en miroir : face au capteur, elle renvoie un retour très intense ; inclinée, elle expédie le faisceau ailleurs ou crée un reflet parasite. Pour le son et le radar, dont les longueurs d’onde dépassent la rugosité de la plupart des matériaux, presque toute surface lisse devient un miroir. Sur une surface brillante, l’angle et l’état de surface décident du résultat, quelle que soit l’onde.
Trois questions pour choisir un principe de mesure
- Quelle cible ? Une petite pièce, un passage étroit ou une variation fine désignent le laser ; une large surface de liquide tolère le cône d’un ultrason ou le faisceau d’un radar.
- Quel air traverse l’onde ? Un atelier propre convient aux trois ; poussière dense ou vapeurs plaident pour le radar.
- Quelle matière renvoie l’onde ? Un objet transparent ou très sombre favorise le son ; des granulés plastiques, qui renvoient mal les micro-ondes, orientent vers le laser ou l’ultrason.
Reste le chemin du signal vers l’automate : une sortie analogique, souvent une boucle de courant 4-20 mA, ou IO-Link. D’après le consortium qui la promeut, cette liaison point à point, normalisée sous la désignation CEI 61131-9, reprend le câblage à trois fils habituel et échange dans les deux sens mesure, paramétrage et diagnostic. La distance devient alors un nombre, écrit selon le codage en base 2.
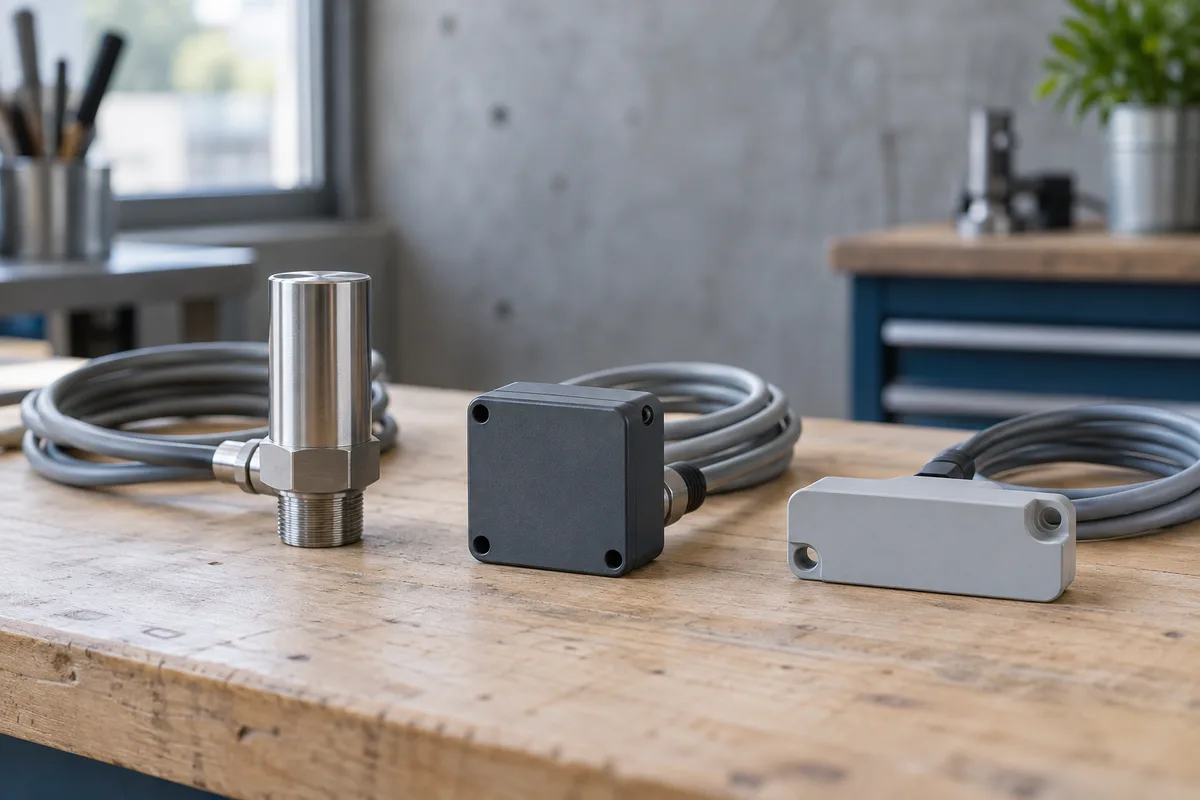
Prochaine étape : devinez l’onde de chaque capteur visible d’après sa face avant : fenêtre optique, pastille ronde ou antenne en cornet.
Vitres, angle mort, détecteur inductif : trois questions fréquentes
Un capteur laser mesure-t-il la distance d’une vitre ou d’un liquide clair ?
Difficilement. La lumière traverse en grande partie le verre ou l’eau claire : une fraction se réfléchit sur la première surface, une autre sur le fond ou l’objet situé derrière, et le capteur risque de mesurer la mauvaise interface. L’écho ultrasonore, qui rebondit sur le verre comme sur un mur, convient mieux à une cible transparente.
Pourquoi un capteur à ultrasons ignore-t-il un objet collé à sa face ?
La pastille qui vient d’émettre vibre encore, comme une cloche après le coup, et ne distingue pas un écho de sa propre vibration. Cette zone morte, propre à chaque modèle, figure en général dans sa documentation : une cible plus proche reste invisible ou donne une valeur aberrante.
Quelle différence avec un détecteur de proximité inductif ?
Le détecteur inductif ne mesure pas de distance : il signale un métal à très courte portée, par la perturbation du champ magnétique qu’il crée, et ignore le bois, le plastique et le verre. Les capteurs laser, à ultrasons et radar chiffrent une distance, bien plus loin, sur toute matière qui renvoie assez l’onde.